
2024年1月20日の未明、日本の探査機が初めて月面に降り立ちました。JAXA(宇宙航空研究開発機構)の小型月着陸実証機「SLIM(スリム)」です。
SLIMは、狙った場所から100メートル以内に降りる「ピンポイント着陸」に成功しました。一方で、着陸の直前にエンジンが壊れ、逆立ちのような姿勢で止まるなど、思いがけない出来事も続きました。
概要
SLIMは「Smart Lander for Investigating Moon」の頭文字をとった名前で、2016年にプロジェクトが始まりました。高さは約2.4メートル、重さは燃料を除くと約200キロという小さな探査機です。
目的は、月の狙った場所に降りる技術を確かめることと、軽い探査機で月や惑星の探査をもっと頻繁に行えるようにすることでした。これまでの月着陸は数キロから十数キロずれることもある精度でしたが、SLIMは誤差100メートル以内という目標を掲げ、「ムーンスナイパー」という愛称でも呼ばれました。
2023年9月7日、SLIMはX線天文衛星XRISM(クリズム)と一緒に、種子島宇宙センターからH-IIAロケット47号機で打ち上げられ、12月25日に月を回る軌道に入りました。
確かな事実として分かっていること
クレーターを目印に自分の位置を知る
かぎとなったのが「画像照合航法」です。SLIMは降下しながらカメラで月面を撮り、写ったクレーターの並び方を、月周回衛星「かぐや」のデータなどをもとにした地図と照らし合わせて、自分の位置を割り出します。
高度50メートルほどの上空では、着陸地点の岩などの障害物を自分で見つけて避ける仕組みも備えていました。
着陸の舞台は小さなクレーターのそば
目標地点は、月の表側の「神酒(みき)の海」の近くにある、直径約270メートルの小さなクレーター「SHIOLI(しおり)」のそばでした。この名前は、SLIMのサイエンスチームが中心となって提案し、2019年に国際天文学連合(IAU)に認められたものです。
一帯は15度ほど傾いた斜面です。そこでSLIMは、まず1本の主脚で接地し、そのあと機体を前に倒してほかの脚でも支える「2段階着陸」という独自の降り方を計画していました。
着陸直前のエンジントラブル
SLIMは2024年1月20日の午前0時20分(日本時間)に着陸しました。日本の探査機による初めての月面軟着陸で、旧ソ連、アメリカ、中国、インドに続く世界で5番目の成功です。
ところが、高度50メートルほどで、2基あるメインエンジンのうち1基の推力が失われました。SLIMは残る1基で降下を続けましたが、機体は東へ流され、2段階着陸もできないまま計画と違う姿勢で止まります。
着陸の直前に放出された小型ロボット「LEV-2」が撮った画像には、エンジンを上に向けた、逆立ちのような姿のSLIMが写っていました。西を向いた太陽電池には日光が当たらず、SLIMはバッテリーの電力でデータを送ったあと、午前2時57分に地上からの指令で電源を切られました。
それでも達成されたピンポイント着陸
SLIMが降りたのは、目標地点から東へ約55メートルの場所でした。ただし、トラブルが起きる前の高度50メートル付近では、目標とのずれは10メートル程度かそれ以下だったと評価され、JAXAは世界初のピンポイント着陸に成功したとしています。
2台の小さなロボット
SLIMは着陸の直前に、2台の小型ロボットを放出しました。「LEV-1」は跳びはねながら移動し、地球と直接通信することに成功しました。
「LEV-2」は、JAXA、タカラトミー、ソニーグループ、同志社大学が共同で開発したロボットで、愛称は「SORA-Q(ソラキュー)」です。直径約8センチの球から変形して走り、撮影したSLIMの画像をLEV-1を通じて地球に届けました。
犬の名前が付いた岩
着陸から8日後の1月28日、月の夕方が近づいて西から日が差すと、太陽電池に光が当たってSLIMは目を覚ましました。そこからマルチバンド分光カメラで周りの岩を調べ始めます。
岩には、大きさの違いがイメージしやすいよう、秋田犬や柴犬など犬の種類の名前が付けられました。カメラは最終的に10個の岩を10種類の波長で観測し、当初の想定を上回る成果を上げています。
特に注目されたのが、地球ではマントルをつくる主な鉱物として知られる、かんらん石です。着陸地点の近くには月の内部から来たかんらん石が出ていると考えられていて、観測では、かんらん石を含む岩が確かめられました。その成分を地球のものと比べれば、月の成り立ちを探る手がかりになると期待されています。
想定していなかった「越夜」
月の昼と夜はそれぞれ約2週間続き、夜はマイナス170度ほどまで冷え込みます。SLIMは軽くするために夜の寒さに耐えるヒーターを積んでおらず、月の夜を越す「越夜」は設計では考えられていませんでした。
ところが、1月末に眠りについたSLIMは、2月25日の夜に地球からの指令に応答しました。3月下旬と4月下旬にも目を覚まし、越夜は3回に及びます。最後の通信は4月28日で、JAXAは8月23日に電波を止める運用を行い、月面での活動を終えました。
エンジントラブルの原因
2024年12月の記者説明会で、JAXAは原因を報告しました。SLIMは軽くするために、燃料を使うほどエンジンに送る圧力が下がる「ブローダウン方式」を採用していました。トラブルは、全体の噴射量の約98%を使い終え、圧力がかなり下がっていたときに起きています。
そこへ、メインエンジンと、姿勢を整える12基の補助エンジンの噴射の始まりが重なって圧力がさらに下がり、片方のメインエンジンが着火できませんでした。約1秒後に圧力が戻ると、たまっていた燃料に一気に火がつき、その衝撃でノズルが壊れたと考えられています。
プロジェクトは2024年10月にJAXAで正式に終了し、3段階に分けて決めていた目標をすべて達成したと報告されました。
これからにつながること
SLIMには、NASAとの協力で、光を来た方向へ跳ね返す小さな反射鏡が積まれていました。2024年5月24日、NASAの月周回機LROがこの反射鏡にレーザーを当て、跳ね返った光をとらえることに成功しています。NASAは、こうした反射鏡が将来、アルテミス計画の宇宙飛行士にとって月面の目印になりうるとしています。
詳しくはこちら:人類最遠の記録を更新 アルテミス2号、半世紀以上ぶりの有人月飛行
2024年7月20日の「月の国際デー」には、国連の記念切手の1枚に、LEV-2が撮ったSLIMの姿が使われました。2026年6月には、LEV-2の月面での活動をまとめた論文が国際学術誌「Science Robotics」に掲載され、少なくとも約108分間動いていたことなどが報告されています。
SLIMで得られた高い精度で着陸する技術や経験は、月をめざす国内の民間企業に提供する方向で調整が進められていると、2024年12月に伝えられました。
今も残る謎
設計では考えていなかった越夜に、なぜ3回も成功できたのかは、はっきりとは分かっていません。2024年12月の記者説明会で、プロジェクトマネージャの坂井真一郎さんは、解明は難しいとしながらも、メーカーが部品の取り付けやはんだ付けを丁寧に仕上げたことが効いたのではないかと話しています。
見つかったかんらん石が、本当に月の深い部分から来たものなのかも、確かめるべき大切な点です。2024年7月の報道によると、研究チームは岩にふくまれる鉄やマグネシウムの量などを分析して、その由来を調べていました。
まとめ
SLIMは2024年1月20日、目標から10メートル程度以下の精度で月に降り立ち、世界初のピンポイント着陸を実現しました。逆立ちのような姿勢になりながらも、小型ロボットによる撮影や岩の観測、3回の越夜と、予想を超える成果を残しています。
運用は2024年8月に終わりましたが、その技術や経験は、次の月探査へと受け継がれようとしています。
僕のひとりごと
僕が一番好きなのは、逆立ちしたSLIMの写真です。エンジンが壊れても狙った場所のすぐそばに降り、ひっくり返ったまま岩を調べ、設計では考えていなかった月の夜まで3回も乗り越えたと知って、思わず応援したくなりました。
その姿を小さなロボットが撮っていたというのも、物語のようですてきです。今夜は月を見上げて、神酒の海のあたりで眠っているSLIMに、心の中でお疲れさまと言ってみようと思います。
参考情報
- JAXA「小型月着陸実証機(SLIM)の月面着陸の結果・成果等について」(2024年1月25日)
- JAXA「Outcome for the Smart Lander for Investigating Moon (SLIM)’s Moon Landing」(2024年1月25日)
- JAXA「小型月着陸実証機(SLIM)搭載 超小型月面探査ローバ(LEV-1)月面着陸の結果・成果等について」(2024年1月25日)
- JAXA「小型月着陸実証機(SLIM)搭載マルチバンド分光カメラ(MBC)による撮影画像の公開について」(2024年1月25日)
- JAXA「変形型月面ロボットによる小型月着陸実証機(SLIM)の撮影およびデータ送信に成功」(2024年1月25日)
- JAXA「小型月着陸実証機(SLIM)の月面活動の終了」(2024年8月26日)
- JAXA「変形型月面ロボット「LEV-2」による月面実証成果の国際学術誌「Science Robotics」論文採択」(2026年6月18日)
- JAXA「Smart Lander for Investigating Moon (SLIM) lunar orbit insertion」(2023年12月25日)
- JAXA「Moon Landing of the Smart Lander for Investigating Moon (SLIM)」(2023年12月5日)
- JAXA「小型月着陸実証機(SLIM)」(プロジェクトのページ)
- 文部科学省「宇宙開発利用部会(第93回) 議事録」(2024年12月25日開催)
- NASA「NASA’s LRO Spots Japan’s Moon Lander」(2024年1月26日)
- NASA「NASA, JAXA Bounce Laser Beam Between Moon’s Surface and Lunar Orbit」(2024年7月29日)
- USGS「Gazetteer of Planetary Nomenclature」(Shioli)
- LROC(アリゾナ州立大学)「JAXA SLIM Landing」(2024年1月26日)
- LROC(アリゾナ州立大学)「On the Way to Shioli Crater」(2023年11月7日)
- 国際連合「UN Stamps celebrate International Moon Day」(2024年7月19日)
- JST サイエンスポータル「スリム月面着陸から1年「大きな成果に感謝」 エンジン停止原因も解明」(2025年1月20日)
- JST サイエンスポータル「”行ける月面から、行きたい月面へ”高精度着陸機「スリム」いざ出発」(2023年8月17日)
- ニューズウィーク日本版「「逆立ちで月面着陸」の原因が判明! 総括会見で明かされたSLIMプロジェクトの最終評価と今後の展望」(2024年12月27日)
- マイナビニュース TECH+「JAXAが月着陸機SLIMの成果報告、気になる國中所長の最終評価は「69点」」(2024年12月27日)
- マイナビニュース TECH+「精度100mの月面着陸を目指せ! JAXAの月探査機「SLIM」の技術にシビれた!」(2023年6月19日)
- 三菱電機 DSPACE「SLIM月着陸ミッションを成功させたい!三菱電機プロマネに聞く「軽量化」へのチャレンジ」(2023年7月6日)
- ITmedia NEWS「「SLIM」、スラスターが1つ脱落しながらも100m精度の着陸に成功していた 運用再開の可能性も」(2024年1月25日)
- Impress Watch「SLIM、マイナス170度の月で眠りにつく 最後の画像を送信」(2024年2月2日)
- Impress Watch「SLIM目覚める マイナス170度の夜に耐え再び撮影に成功」(2024年2月27日)
- NBC News(ロイター通信)「Japan’s SLIM probe regains power more than a week after moon landing」(2024年1月29日)
- ニュースイッチ(日刊工業新聞社)「小型月着陸実証機「SLIM」、IHIのマルチバンド分光カメラで月面観測」(2024年7月)
- ブルーバックス(講談社)「日本の月探査機チームが設定した「月面ドッグラン」犬たちの貢献が始まった!」(2024年1月)
- マイナビニュース TECH+「マントルは上下で組成が異なる2層構造だった – 東北大ら定説を覆す発見」(2012年5月7日)
- PBS News(AP通信)「Analysis from Japan’s lunar spacecraft could shed light on moon’s origin」(2024年2月14日)
- The Planetary Society「SLIM, Japan’s precision lunar lander」
- 立命館大学「Accomplishments of Moon Sniper SLIM And Future Prospects for Lunar Exploration」(2025年1月27日)
- CNN.co.jp「日本の探査機「ムーンスナイパー」、月の軌道に 1月に着陸へ」(2023年12月27日)
- SpacePolicyOnline「SLIM Does It Again – Survives Another Lunar Night」(2024年4月24日)
- 共同通信PRワイヤー(タカラトミー)「変形型月面ロボット「LEV-2」(SORA-Q)による月面実証成果の国際学術誌「Science Robotics」論文採択」(2026年6月18日)
- SPACE CONNECT「「SLIM」プロジェクト完結!成果やトラブル原因調査結果まとめ」(2024年12月27日)
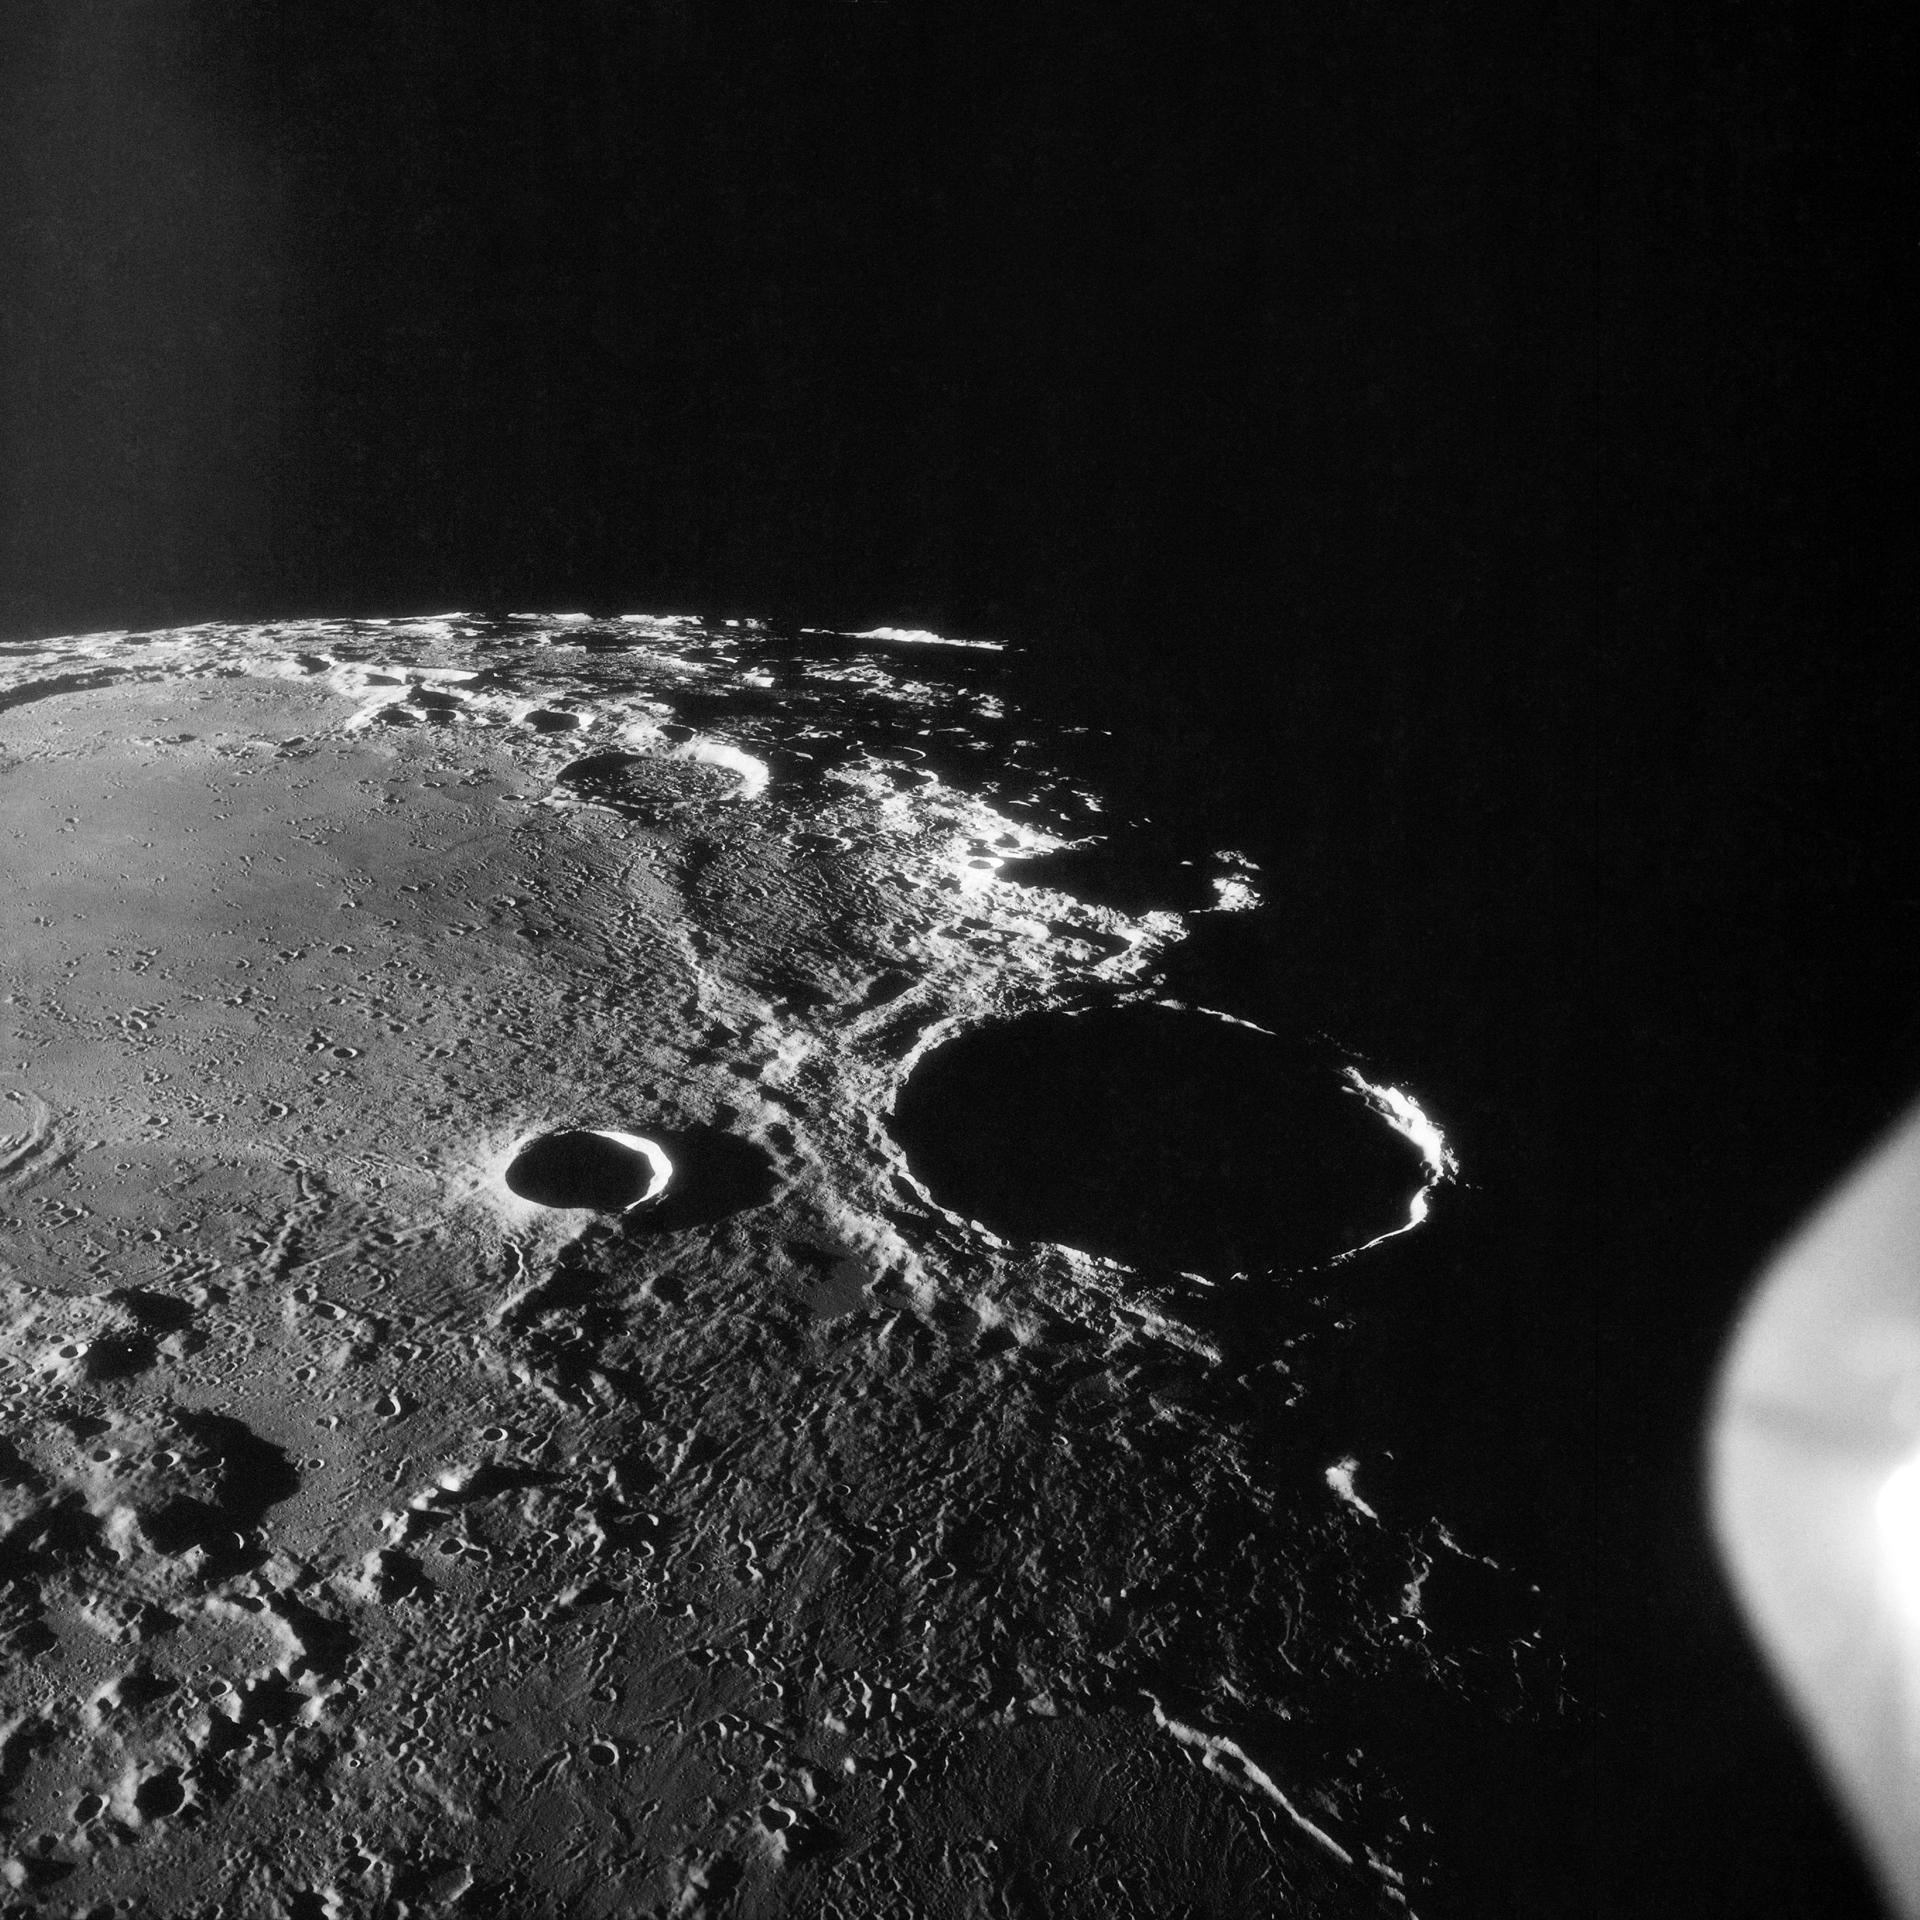
アイキャッチ画像:NASA アポロ11号が1969年7月20日に撮影した、神酒の海の北西の縁にあるテオフィルス・クレーター(右の大きなクレーター)です。SLIMは2024年1月、このクレーターの南西の縁から十数キロ離れた、小さなクレーターSHIOLIの近くに着陸しました
この記事は公開時点の情報をもとにまとめています。研究や調査は日々進んでいるため、新しい発見で内容が変わることがあります。誤りに気づいた方は、コメントで教えていただけるとうれしいです。
コメント